
Renesas Electronics
Avtor: Karthi Gopalan, podpredsednik za poslovno strategijo
Robot, ki ga poganja umetna inteligenca, lahko deluje neverjetno inteligentno – dokler mu napačen signal ne posreduje napačnih podatkov.
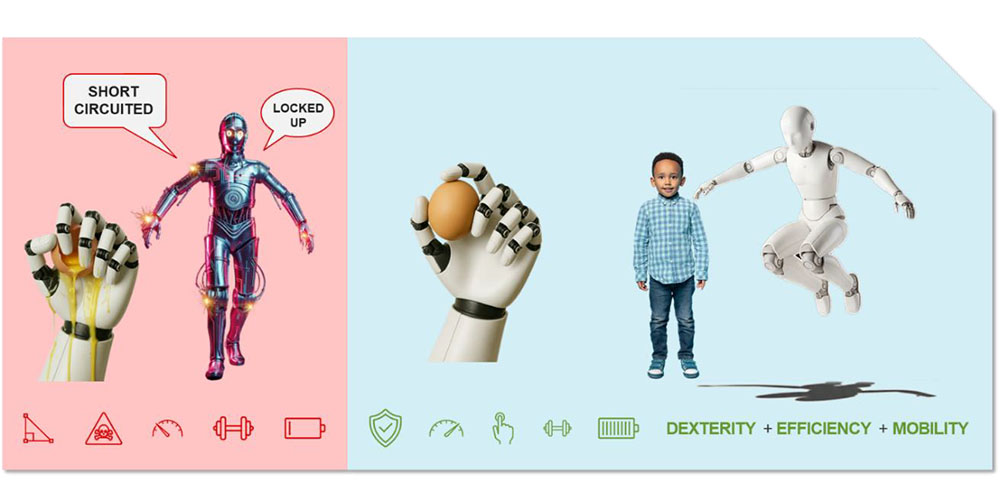
Robotska roka, ki svoj položaj napačno oceni za delček stopinje, lahko prime napačen del. Skladiščni robot, ki uporablja podatke senzorja šuma, se lahko nenadoma ustavi ali zaide s poti. Humanoidni robot, ki izgubi natančno povratno informacijo v konicah prstov, lahko spusti tisto, kar drži. Ali še huje, lahko postane varnostno tveganje.
Naprava sama ne ve, da se moti. Preprosto deluje – samozavestno, natančno in v napačno smer. Samozavest brez natančnosti ni inteligenca. Je težava.
Umetna inteligenca je postala operativna raven celotnega fizičnega sveta, vgrajena v tovarne, vozila, robote, satelite in podatkovne centre. Umetna inteligenca se je razširila na vseh področjih, vendar pa pod vsakim inteligentnim sistemom obstaja temelj, ki vse to omogoča. Ta temelj je analogen.
Medtem ko se v industriji razpravlja o modelih, parametrih in računalniških arhitekturah, se na ravni signalov odvija tišja, a pomembnejša zgodba. Vsak avtonomen sistem, ne glede na to, kako napredna je njegova programska oprema, mora na koncu zaznati resnični svet, se nanj odzvati in v njem delovati. Vmesnik med fizičnim in digitalnim svetom je analogen, in ko sistemi postajajo vse pametnejši, se ta vmesnik ne le širi, ampak se tudi množi.
V humanoidni robotiki analogna signalna veriga omogoča umetni inteligenci fizično interakcijo z realnim svetom. Analogna integrirana vezja pomagajo robotom pretvoriti realnost v obliko, ki jo digitalna inteligenca lahko razume, na primer:
zaznavajo razmere v resničnem svetu,
obdelujejo in ojačujejo signale,
filtrirajo in odstranjujejo šum,
jih pretvorijo v digitalne podatke, ki jih lahko uporabljajo procesorji in programska oprema za umetno inteligenco.
»Signalna veriga« je pot od začetka do konca, ki poteka od senzorjev prek analognih vmesnikov, pretvorbe, sinhronizacije, napajanja in krmiljenja vse do podatkov, ki jih model dejansko zazna. Bolj kot je robot zmogljiv, bolj zahtevna postaja signalna veriga.
Pri umetni inteligenci na robu omrežja se postavlja vprašanje, ali je analogna podlaga, na kateri temelji, dovolj trdna – ne le zato, da bi bila zanesljiva, ampak tudi zato, da bi bila hitra, natančna in sposobna delovati na najvišji ravni, ki jo zahteva aplikacija.
Krivulja analogne kompleksnosti
Da bi razumeli, kaj to v praksi pomeni, je koristno poimenovati vzorec, ki se pojavi vsakič, ko fizična umetna inteligenca preide iz faze prototipov v serijsko proizvodnjo.
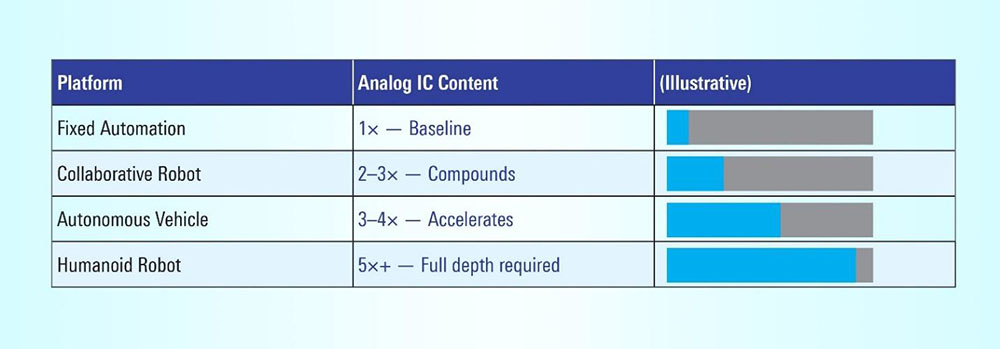
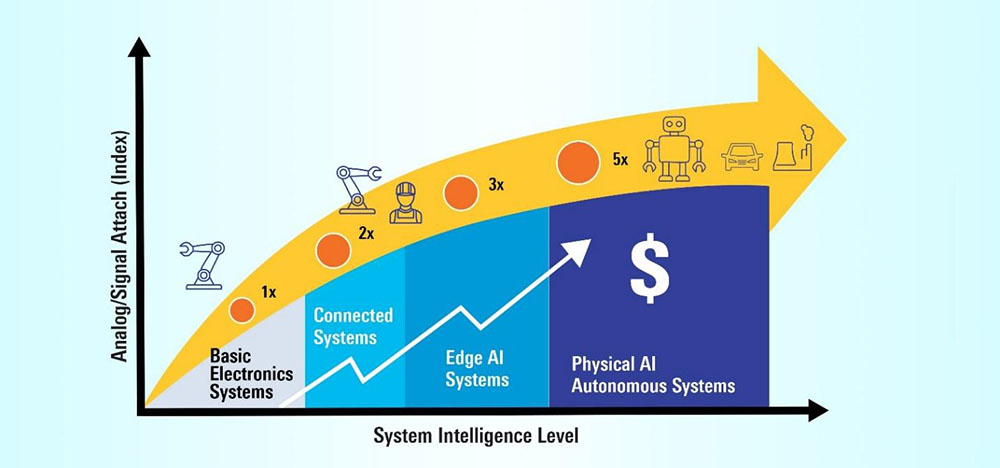
Obstaja vzorec, ki se ponavlja na vseh področjih, kjer se uveljavlja fizična umetna inteligenca. Ko stroji postajajo zmogljivejši, avtonomnejši, natančnejši in vse bolj pomembni za varnost, se količina analognih in mešanih signalov, potrebnih za njihovo delovanje, ne povečuje linearno, temveč eksponentno.
Na sliki 1 se z naraščanjem avtonomije povečuje tudi obseg analognih komponent: več senzorskih vmesnikov, več pretvornikov podatkov, več kanalov za krmiljenje motorjev, več napajalnih vodov in strožji nadzor varnosti.
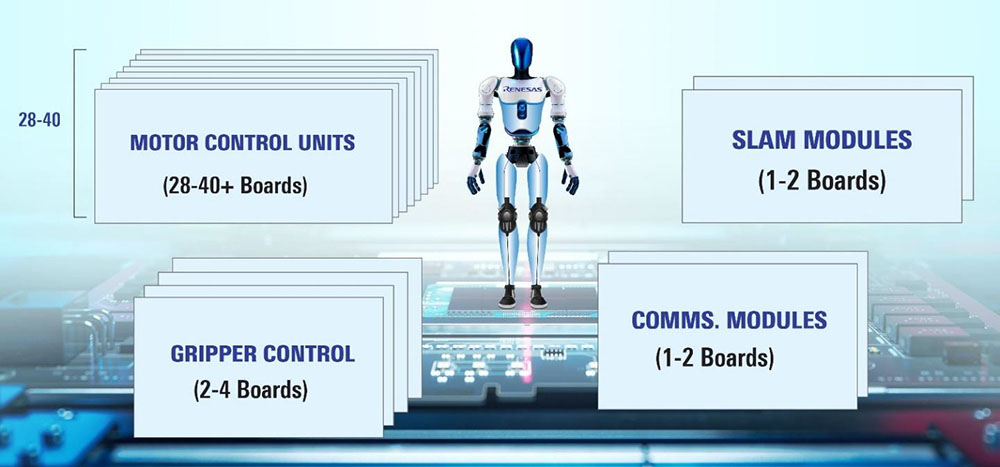
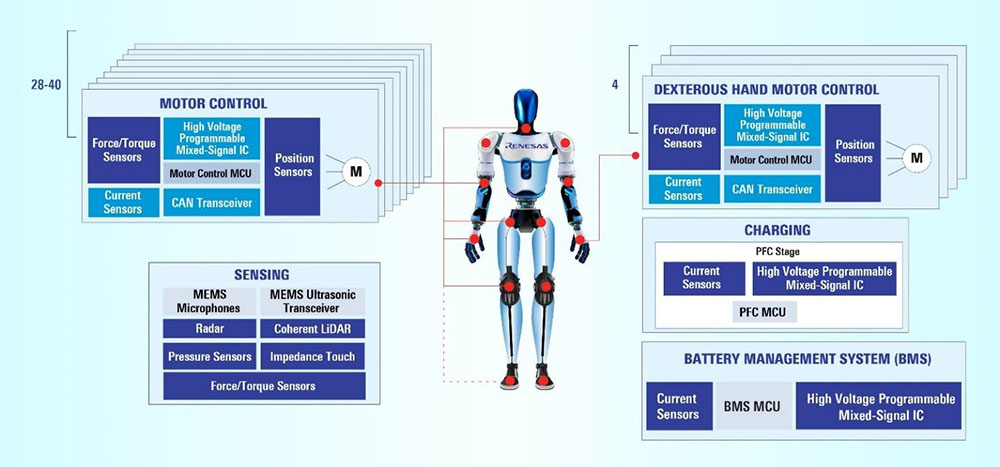
Prav pri humanoidu se ta krivulja najbolj izrazito kaže. Vsak gib, vsak korak, vsaka odločitev izhaja iz več kot 200 analognih integriranih vezij, ki zajemajo krmiljenje motorjev na vsakem sklepu, zaznavanje položaja, povratne informacije o navoru in sili, upravljanje z energijo ter zaznavni sloj, ki vključuje LiDAR, vid, dotik, pritisk in impedanco (slika 2). Na konici prsta, kjer milimetri in milisekunde odločajo o uspešnosti prijema, se arhitektura ponovno podvaja. Inteligenca se povečuje. S tem se signalna veriga še dodatno poglobi, pri čemer na vsaki ravni ni zahteva le po signalu, ki je dovolj dober, da mu lahko zaupamo, temveč po signalu, ki je dovolj natančen, dovolj hiter in dovolj stabilen, da lahko deluje.
Signalna veriga humanoida se ponavlja na vsakem sklepu: motorni pogon in merjenje toka, povratne informacije o položaju (enkoderji/resolverji), povratne informacije o navoru/sili, lokalno upravljanje z energijo ter komunikacije z visoko zanesljivostjo – vse to se razteza do merjenja pritiska/impedance na konicah prstov za stabilen oprijem (slika 3). Analogna tehnologija ni podrejena umetni inteligenci. Prav ona umetni inteligenci daje fizično obliko. Podjetje Renesas pa je od začetka do konca zasnovano tako, da to omogoča.
Zakaj je robotika v realnem svetu tako zahtevna
Industrijska okolja so električno neugodna. Temperaturna nihanja, vibracije, elektromagnetni šum in dolgi kabelski vodi poslabšajo kakovost signala na načine, ki jih programska oprema naknadno ne more kompenzirati. Senzor položaja, ki se pod toplotno obremenitvijo odkloni za pol stopinje, ne sproži opozorila o napaki, temveč generira napačen odgovor, na podlagi katerega sistem umetne inteligence deluje z popolnim zaupanjem. To je razlika med umetno inteligenco, ki deluje v laboratoriju, in umetno inteligenco, ki deluje v praksi.
Za vzpostavitev povezav niso potrebni le posamezni sestavni deli, temveč celovita arhitektura signalov, v kateri so senzorji, krmiljenje, napajanje in povezljivost zasnovani tako, da delujejo kot enoten sistem, ne pa da so le naknadno sestavljeni skupaj. Za razvijalce robotike je prav ta kompleksnost tista, ki predstavlja izziv pri načrtovanju.
V dejanski umetni inteligenci natančnost ni le ena sama specifikacija – gre za lastnost celotnega sistema. Vključuje kalibracijo, časovno usklajenost, integriteto napajanja in krmiljenje, ki upošteva napake. Zaznavanje, krmiljenje motorjev, dovajanje energije in komunikacije se ne smejo več obravnavati kot sekundarne odločitve glede strojne opreme, ki se dodajo ali spremenijo šele kasneje v razvojnem ciklu. Vse to je treba zasnovati skupaj že od samega začetka.
Prihodnost robotike
Uspešni sistemi ne bodo tisti z največjimi modeli. Uspešni bodo tisti, ki v realnih pogojih zagotavljajo najzanesljivejše delovanje glede na temperaturo, vibracije, zakasnitve, šum, omejitve porabe energije, varnostne omejitve in dolge življenjske cikle.
Če razvijate fizično umetno inteligenco, obravnavajte analogno tehnologijo kot osrednjo os zasnove: načrtujte jo že v zgodnji fazi, zanjo izrecno zagotovite proračunska sredstva ter zasnujte senzorje, krmiljenje, napajanje in povezljivost kot enoten sistem, ne pa kot kup posameznih delov.
Za vzpostavitev povezave niso potrebni le posamezni sestavni deli, temveč celovita arhitektura signalov – v kateri so senzorji, krmiljenje, napajanje in povezljivost zasnovani tako, da delujejo kot enoten sistem, ne pa da so zgolj naknadno dodani (slika 4).
Roboti, ki si v resničnem svetu – v tovarni, v skladišču, v domu – pridobijo zaupanje, se ne bodo razlikovali po velikosti svojih modelov. Razlikovali se bodo po tem, ali je bil sistem, na katerem temelji njihova inteligenca, zasnovan za dolgoročno delovanje: ali je bil zasnovan že v zgodnji fazi, zgrajen kot enoten sistem in tehnološko prilagojen za delovanje v vseh razmerah, ki jih lahko prinese resnični svet.
Umetna inteligenca se širi v širino. Signalna veriga pa se mora poglobiti. Ta tekma se je že začela.
