
Harvard Education
Roboti, zasnovani po vzoru žuželk, ki se lahko uporabljajo za opraševanje pridelkov, iskalne in reševalne misije, nadzor ter visokoločljivo spremljanje vremena, podnebja in okolja
Raziskovalci na inštitutu Wyss, ki so se zgledovali po biologiji čebele, razvijajo »RoboBees« – umetne sisteme, ki bi lahko opravljali najrazličnejše naloge v kmetijstvu ali pri pomoči ob naravnih nesrečah. RoboBee je velik približno polovico sponke za papir, tehta manj kot desetino grama in leti s pomočjo »umetnih mišic«, sestavljenih iz materialov, ki se skrčijo ob priključitvi napetosti. Dodatne spremembe omogočajo nekaterim modelom RoboBee prehod iz plavanja pod vodo na letenje, pa tudi »pristajanje« na površinah s pomočjo statične elektrike.
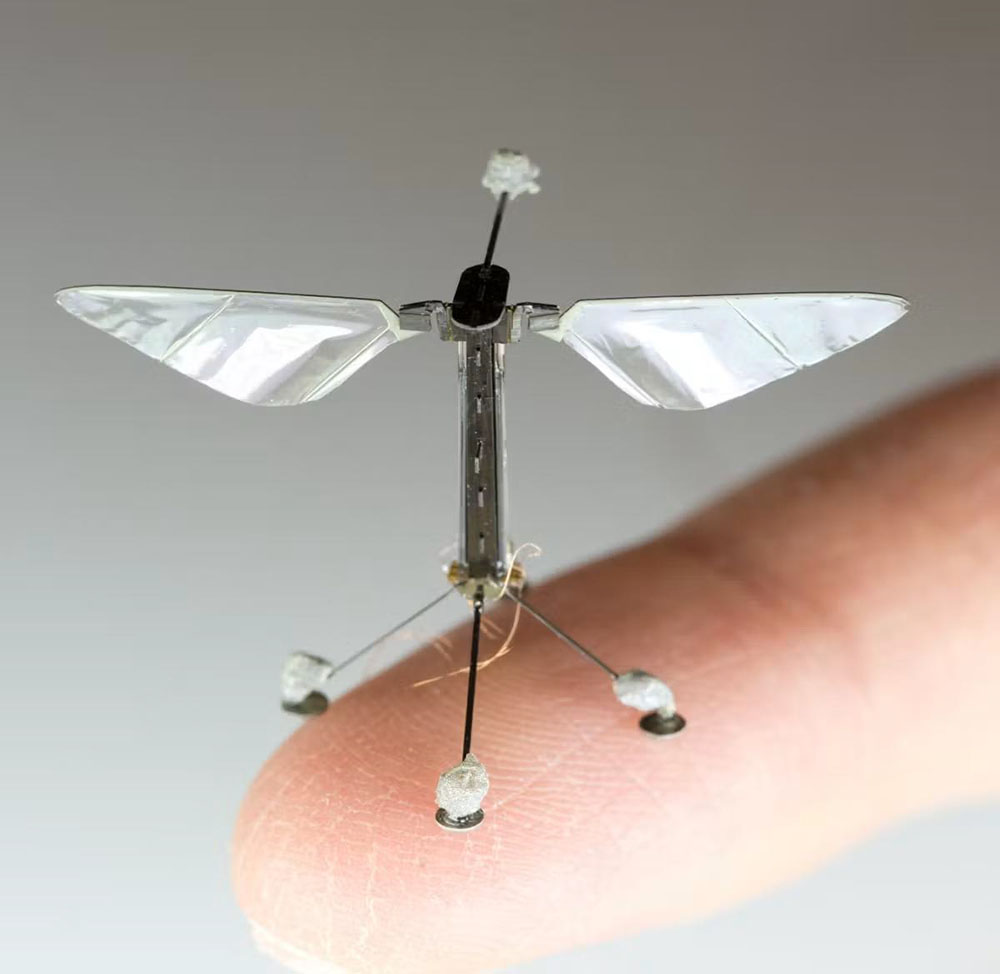
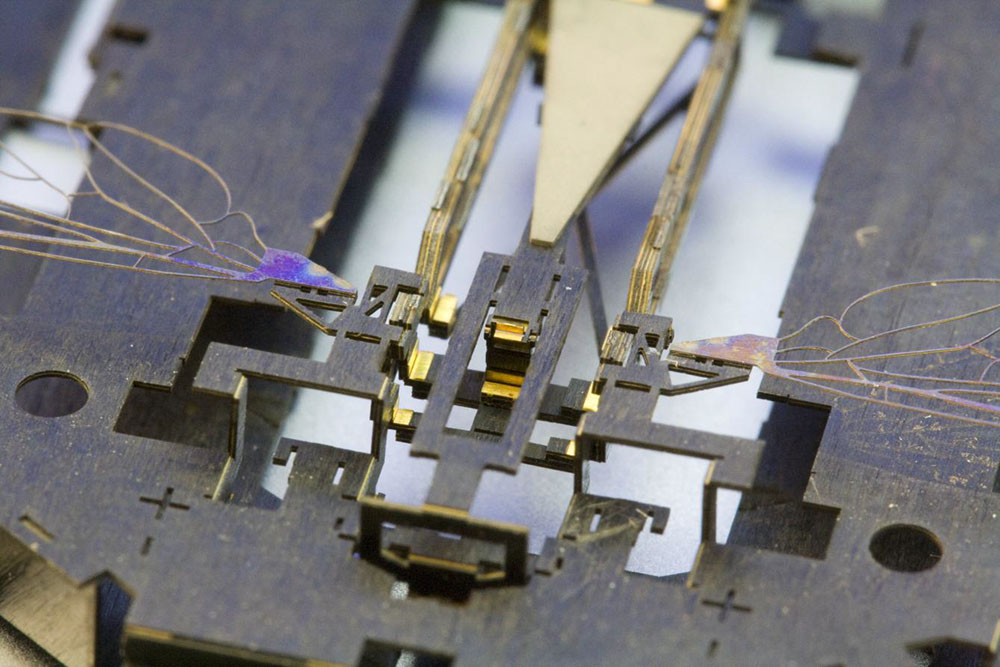
Za razvoj RoboBee robota je bila glavna spodbuda ideja o razvoju avtonomnih mikro-letalnih naprav, ki so sposobne samostojnega, samodejno usmerjenega letenja ter usklajenega delovanja v velikih skupinah. V ta namen je razvoj RoboBee-ja na splošno razdeljen na tri glavne komponente: telo, možgane in kolonijo. Razvoj telesa obsega izdelavo robotskih žuželk, ki so sposobne samostojnega letenja s pomočjo kompaktnega in brezhibno vgrajenega vira energije; razvoj možganov se nanaša na »pametne« senzorje in krmilno elektroniko, ki posnemajo oči in tipalke čebele ter lahko zaznavajo okolje in se nanj dinamično odzivajo; osrednji cilj projekta »Colony« je usklajevanje vedenja številnih neodvisnih robotov, da delujejo kot učinkovita enota.
Za izdelavo RoboBee so raziskovalci na Wyssovem inštitutu razvili inovativne proizvodne metode, tako imenovane »Pop-Up« mikroelektromehanske (MEMS) tehnologije [1], ki so že znatno razširile meje sedanjega oblikovanja in inženirstva na področju robotike.
Da bi RoboBee lahko deloval zunaj laboratorija, je še vedno potreben znaten napredek. Vendar se osnovna tehnologija Pop-Up MEMs že uporablja za proizvodnjo mini kirurških robotov [2].
Robotska žuželka, imenovana RoboBee, ki črpa navdih iz biologije čebele z anatomijo v obsegu manj kot milimetra in dvema tankima kriloma, ki mahata 120-krat na sekundo, je zmožna vertikalnega vzleta, lebdenja in krmarjenja. Ti drobni roboti mahajo s krili s pomočjo piezoelektričnih aktuatorjev – keramičnih trakov, ki se raztezajo in krčijo ob delovanju električnega polja. Tanki plastični tečaji, vgrajeni v okvir iz ogljikovih vlaken, služijo kot sklepi, medtem ko natančno uravnotežen krmilni sistem nadzoruje rotacijska gibanja robota z mahajočimi krili, pri čemer se vsako krilo krmili neodvisno v realnem času. Uporaba RoboBee robotov bi lahko vključevala razpršeno spremljanje okolja, iskalno-reševalne operacije in pomoč pri opraševanju pridelkov.
Viri:
1: https://wyss.harvard.edu/technology/pop-up-mems-origami-inspired-micromanufacturing/
2: https://wyss.harvard.edu/technology/manufacturing-mini-surgical-robots/
Slike vir: Inštitut Wyss na Univerzi Harvard
https://wyss.harvard.edu
